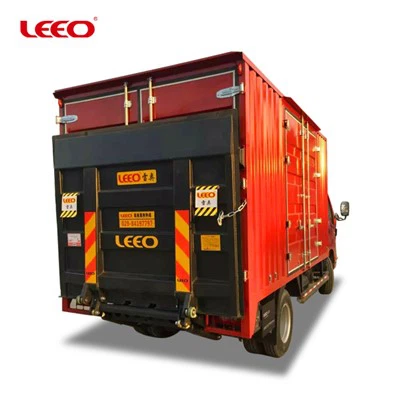
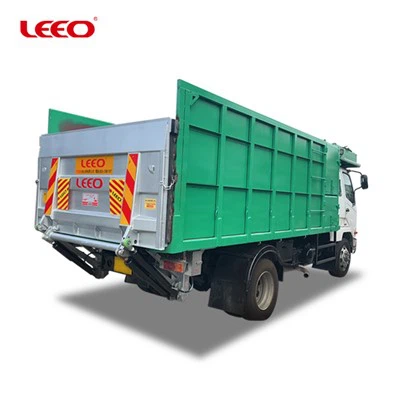
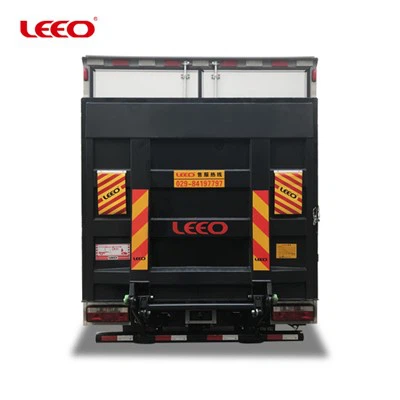
Hai! Saya pemasokAngkat Ekor Truk Sampah, dan hari ini saya ingin ngobrol tentang antarmuka komunikasi sistem kontrol tail lift dump truck. Ini adalah topik yang mungkin tidak terdengar menarik pada awalnya, namun sebenarnya penting untuk kelancaran pengoperasian tail lift ini.
Mari kita mulai dengan memahami apa itu dump truck tail lift. Lift ekor dump truck merupakan alat yang membantu dalam bongkar muat material dari bagian belakang dump truck. Ada berbagai jenis, sepertiAngkat Ekor BelakangDanLift Ekor Tengah. Pengangkatan ekor ini dikendalikan oleh sistem yang canggih, dan antarmuka komunikasinya seperti jembatan yang memungkinkan bagian-bagian berbeda dari sistem ini untuk berbicara satu sama lain.
Dasar-dasar Antarmuka Komunikasi
Antarmuka komunikasi dalam sistem kontrol tail lift dump truck bertanggung jawab untuk mentransmisikan data antar berbagai komponen. Ini seperti cara kita menggunakan ponsel untuk mengirim pesan ke teman-teman kita. Dalam kasus tail lift, unit kontrol mengirimkan perintah ke aktuator (bagian yang benar-benar menggerakkan lift), dan sensor mengirimkan umpan balik kembali ke unit kontrol.
Ada beberapa jenis antarmuka komunikasi yang umum digunakan dalam sistem ini. Salah satu yang paling populer adalah bus CAN (Controller Area Network). Bus CAN adalah protokol komunikasi serial yang banyak digunakan dalam aplikasi otomotif dan industri. Ini dapat diandalkan, cepat, dan dapat menangani banyak data. Dengan bus CAN, berbagai komponen sistem kontrol tail lift dapat berkomunikasi satu sama lain secara multi-master, yang berarti beberapa perangkat dapat mengirim dan menerima data secara bersamaan.
Jenis antarmuka lain yang mungkin digunakan adalah RS - 232 atau RS - 485. RS - 232 adalah standar lama, namun masih digunakan di beberapa aplikasi. Ini adalah protokol komunikasi titik - ke - titik sederhana, yang berarti protokol ini terutama digunakan untuk komunikasi antara dua perangkat. RS - 485, sebaliknya, adalah versi yang lebih tangguh yang dapat mendukung banyak perangkat di bus yang sama dan dapat menempuh jarak yang lebih jauh.
Mengapa Antarmuka Komunikasi Penting
Anda mungkin bertanya-tanya, “Mengapa antarmuka komunikasi begitu penting?” Baiklah, pikirkanlah. Jika komunikasi antara unit kontrol dan aktuator tidak berfungsi dengan baik, tail lift mungkin tidak bergerak sebagaimana mestinya. Bisa saja naik terlalu cepat, turun terlalu lambat, atau tidak bergerak sama sekali. Hal ini dapat menyebabkan ketidakefisienan dalam proses bongkar muat bahkan menimbulkan risiko keselamatan.
Misalnya, jika sensor yang mendeteksi posisi tail lift tidak dapat mengirimkan data akurat kembali ke unit kontrol, unit kontrol mungkin tidak mengetahui kapan harus menghentikan lift. Hal ini dapat menyebabkan lift menjadi terlalu panjang atau bertabrakan dengan bagian truk lainnya, yang tentunya tidak baik.
Antarmuka komunikasi juga berperan dalam diagnostik. Sistem kontrol pengangkatan ekor modern dirancang untuk bersifat diagnostik mandiri. Mereka dapat mendeteksi kesalahan dalam sistem dan melaporkannya kepada operator atau personel pemeliharaan. Antarmuka komunikasi inilah yang memungkinkan pesan diagnostik ini dikirimkan. Tanpa antarmuka yang andal, pesan-pesan ini mungkin tidak akan terkirim, dan akan lebih sulit untuk mengidentifikasi dan memperbaiki masalah.
Tantangan dalam Merancang Antarmuka Komunikasi
Merancang antarmuka komunikasi untuk sistem kontrol tail lift dump truck bukannya tanpa tantangan. Salah satu tantangan terbesarnya adalah menghadapi lingkungan yang keras di mana truk-truk ini beroperasi. Truk sampah sering digunakan di lokasi konstruksi, pertambangan, dan medan kasar lainnya. Antarmuka harus mampu menahan getaran, debu, kelembapan, dan suhu ekstrem.
Tantangan lainnya adalah memastikan kompatibilitas dengan berbagai komponen. Ada berbagai jenis sensor, aktuator, dan unit kontrol yang tersedia di pasaran. Antarmuka komunikasi harus dirancang sedemikian rupa sehingga dapat bekerja dengan semua komponen yang berbeda. Hal ini memerlukan perencanaan dan pengujian yang cermat selama tahap desain.
Bagaimana Kami, sebagai Pemasok, Mengatasi Tantangan Ini
Sebagai sebuahAngkat Ekor Truk Sampahpemasok, kami menangani tantangan ini dengan sangat serius. Kami menggunakan bahan dan komponen berkualitas tinggi dalam antarmuka komunikasi kami untuk memastikan bahan dan komponen tersebut tahan terhadap lingkungan yang keras. Misalnya, kami menggunakan konektor tersegel dan kabel kokoh untuk melindungi dari debu dan kelembapan.


Kami juga bekerja sama dengan pemasok komponen kami untuk memastikan kompatibilitas. Kami menguji antarmuka komunikasi kami dengan berbagai sensor, aktuator, dan unit kontrol untuk memastikan semuanya bekerja sama dengan lancar. Dengan cara ini, pelanggan kami dapat yakin bahwa sistem tail lift akan bekerja sesuai harapan.
Masa Depan Antarmuka Komunikasi di Dump Truck Tail Lift
Masa depan antarmuka komunikasi pada tail lift dump truck tampak menjanjikan. Dengan kemajuan teknologi, kita dapat berharap untuk melihat antarmuka yang lebih canggih dan efisien. Misalnya, teknologi komunikasi nirkabel mungkin menjadi lebih umum. Antarmuka nirkabel dapat menawarkan lebih banyak fleksibilitas dalam pemasangan sistem tail lift dan dapat mengurangi jumlah kabel yang diperlukan.
Tren lainnya adalah integrasi sistem kendali tail lift dengan sistem manajemen truk secara keseluruhan. Hal ini akan memungkinkan koordinasi yang lebih baik antara pengangkatan ekor dan fungsi truk lainnya, seperti mesin dan sistem pengereman. Misalnya, tail lift dapat diprogram untuk beroperasi dengan cara yang mengoptimalkan konsumsi bahan bakar truk.
Kesimpulan
Kesimpulannya, antarmuka komunikasi sistem kontrol tail lift dump truck merupakan komponen penting yang memainkan peran penting dalam pengoperasian, keselamatan, dan efisiensi tail lift. Sebagai pemasok, kami terus berupaya meningkatkan kinerja dan keandalan antarmuka ini.
Jika Anda berada di pasar untuk aAngkat Ekor Truk Sampah,Angkat Ekor Belakang, atauLift Ekor Tengah, dan Anda memiliki pertanyaan tentang antarmuka komunikasi atau sistem kontrol secara umum, jangan ragu untuk menghubungi kami. Kami di sini untuk membantu Anda membuat pilihan terbaik untuk kebutuhan Anda. Baik Anda perusahaan konstruksi yang ingin meningkatkan proses bongkar muat atau pemilik truk yang ingin meningkatkan kendaraan Anda, kami dapat memberi Anda solusi tail lift berkualitas tinggi.
Referensi
- Bosch, "Spesifikasi Jaringan Area Pengontrol (CAN)," Bosch, 2003.
- ISO 11898 - 1:2015, "Kendaraan jalan raya — Jaringan area pengontrol (CAN) — Bagian 1: Lapisan tautan data dan pensinyalan fisik".